


在内河航道桥梁防撞监控的实际应用中,“高虚警率”一直被公认为行业最具破坏性的痛点之一。夏季强烈的阳光直射水面形成的粼粼波光、夜间两岸工程码头的强烈灯影折射、暴雨天密集水花在江面泛起的白色噪点,常常被传统的单一视频 AI 算法误判为“异物入侵”或“偏航船舶”。频繁的狼来了效应不仅会导致管理人员产生严重的心理疲劳,甚至可能促使一线运维人员被迫调低灵敏度甚至关闭报警音。而“雷视融合”技术的出现,正是通过将不同物理维度的传感器在边缘端进行高精度标定与数据互补,彻底铲除了水面误报的根源。
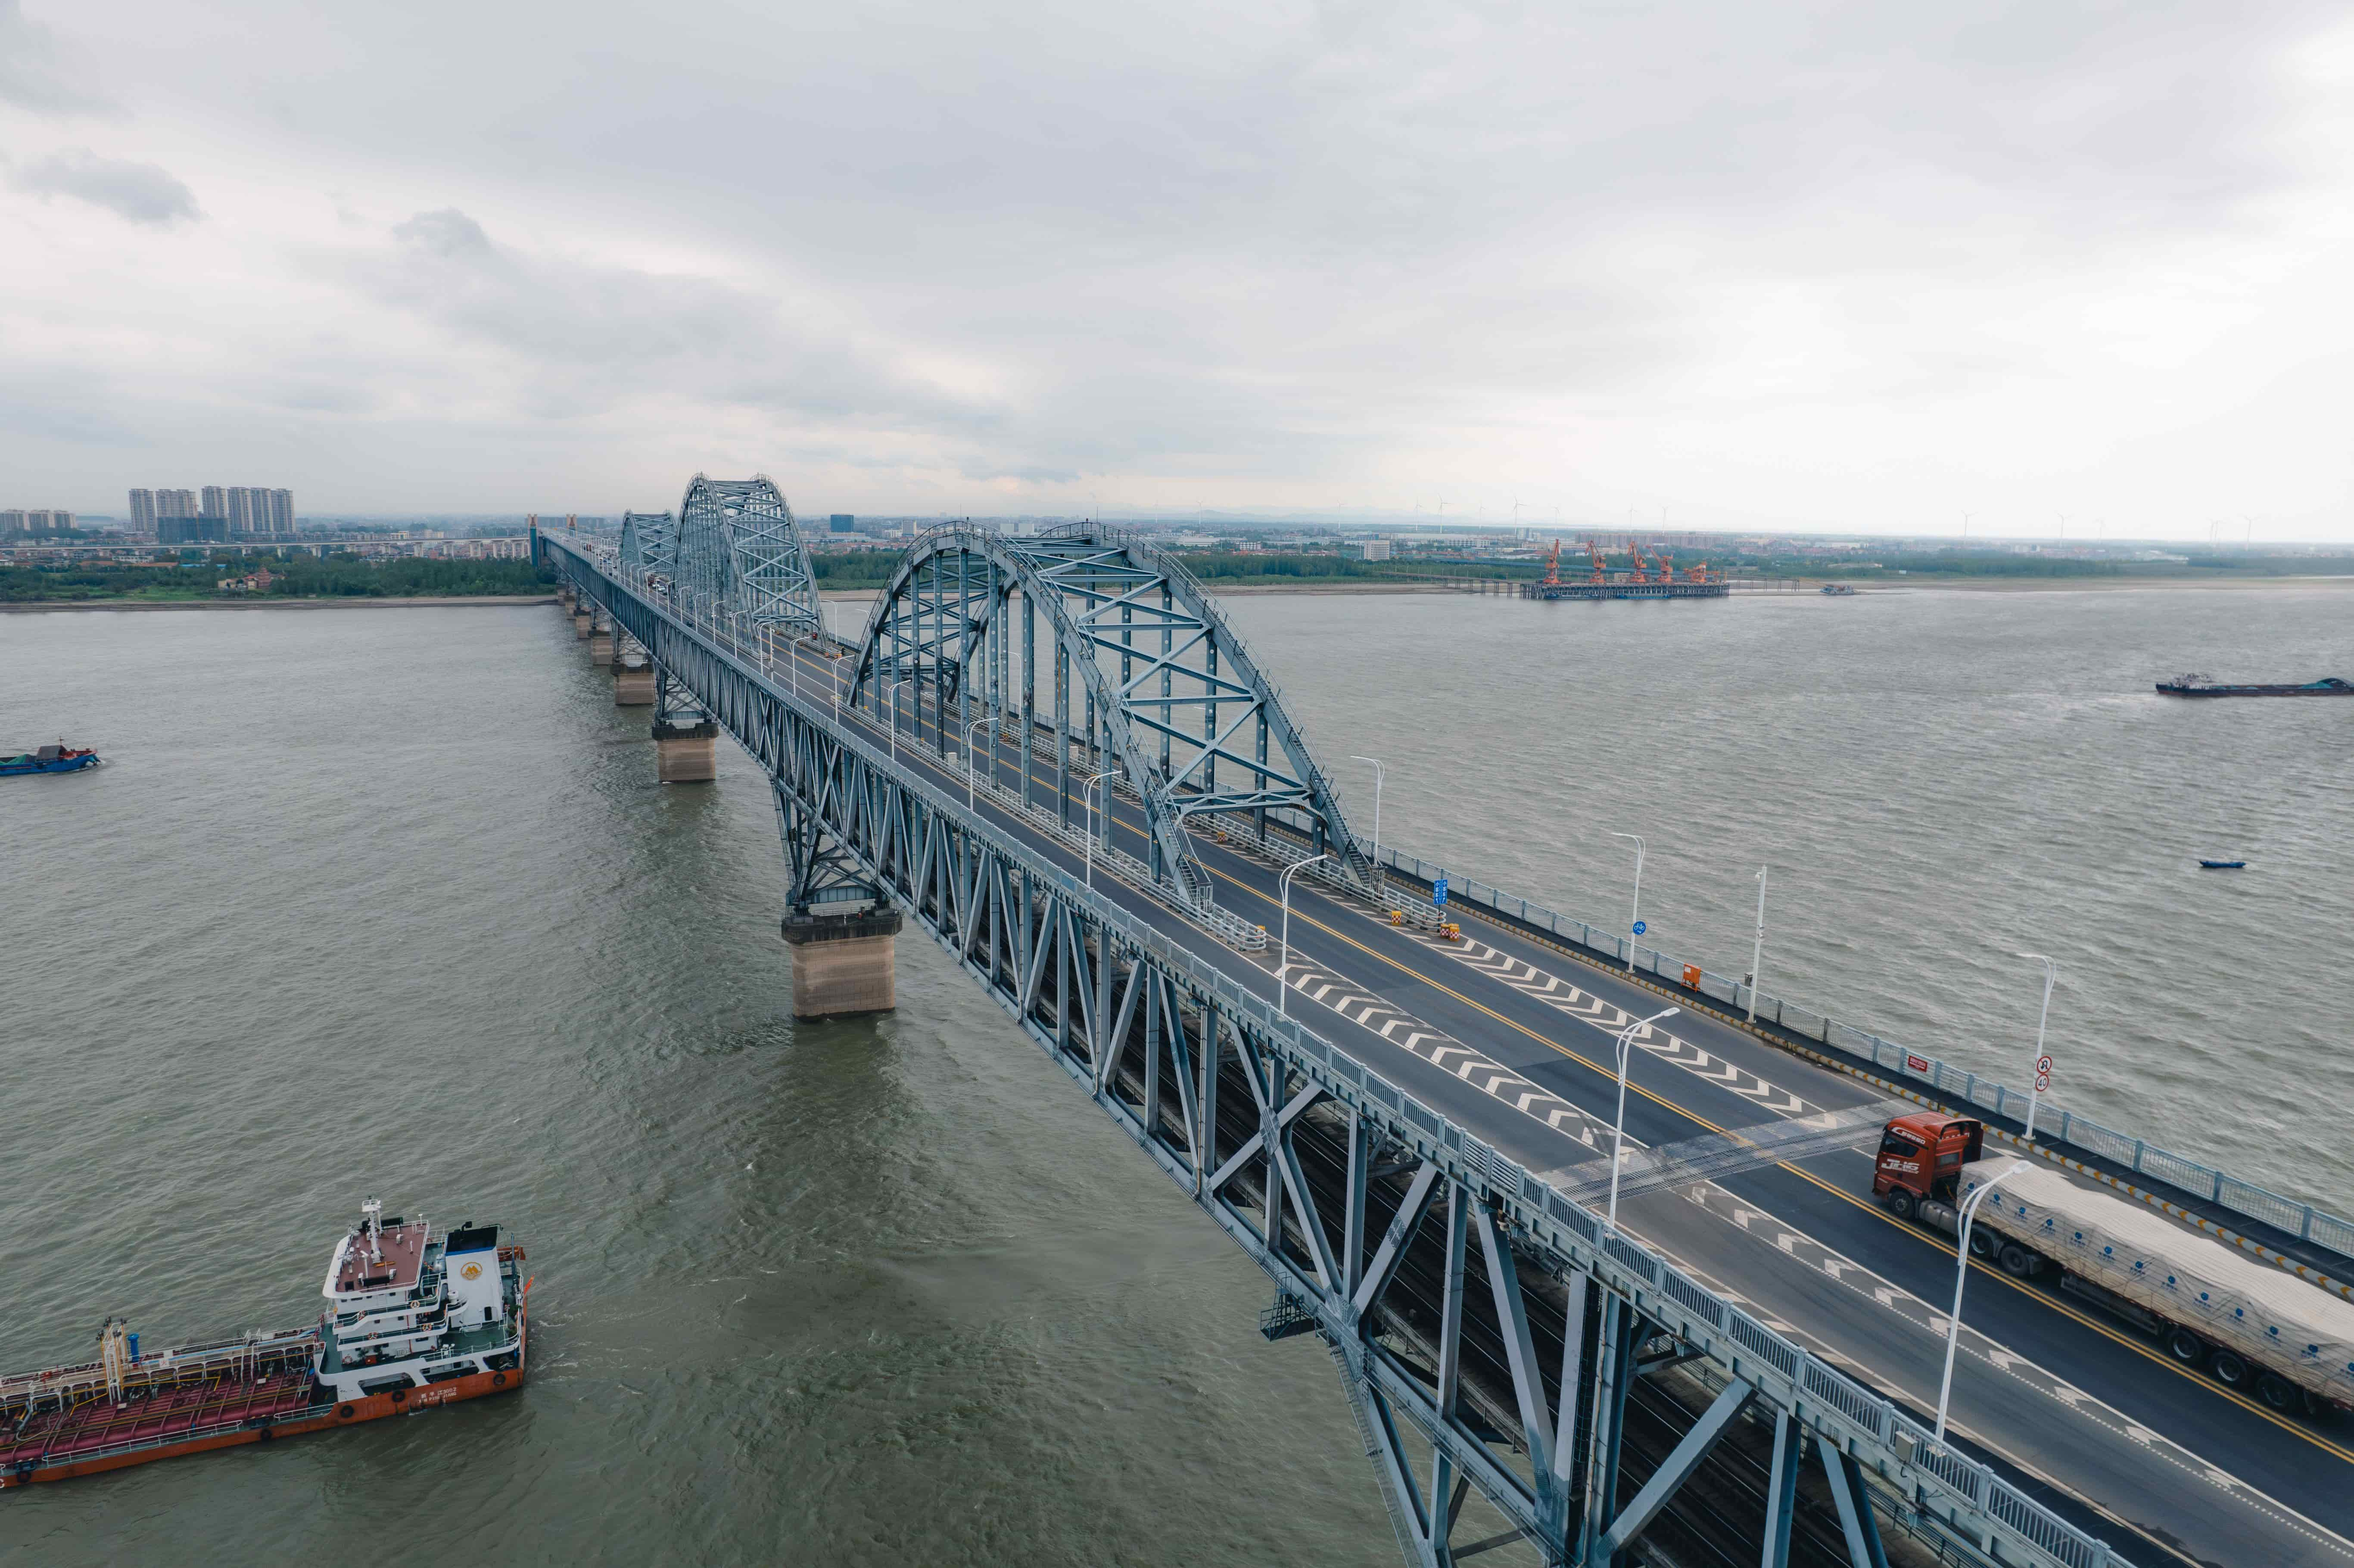
单一视觉监控在复杂水域为何必然频发误报?
普通光学摄像头在水面环境下存在与生俱来的物理缺陷:
光学成像缺乏绝对距离与三维深度信息:
摄像头获取的仅仅是二维像素矩阵,无法直观感知目标的物理真实距离。远处一艘大型货轮与近处一团水葫芦、甚至一只掠过水面的飞鸟,在二维图像投影上可能呈现相同的像素尺寸,极易引发算法比例混淆。
水面波光具有高度随机的光学特征:
阳光被微风激起的水浪反射后,形成大量高频变幻的高亮噪斑。这类波光在灰度变化、边缘梯度等视觉特征上与移动物体的反射极为相似,极易突破传统机器视觉背景差分模型的防线。
雷视融合边缘计算核心处理指标与算法机制
为了让机器具备穿透水面干扰的“火眼金睛”,边缘计算一体机需要在本地承载极为复杂的多源时空配准与融合运算:
时空配准与联合标定核心技术指标:
空间单应性配准精度: 毫米波雷达的极坐标系(距离、方位角、俯仰角)与摄像机的二维像素坐标系(u, v)在边缘一体机中通过非线性投影矩阵进行联合映射,空间配准误差控制在 3 个像素以内。
时间戳同步精度: 雷达点云输出与视频图像帧采集均采用硬件级网络时间协议(PTP/NTP)高精同步,时间戳对齐偏差小于 10 毫秒。
雷达引导球机跟踪时延: 当毫米波雷达在千米之外捕获动态目标后,边缘一体机解算目标运动矢量并驱动 PTZ 高清变焦球机镜头锁定目标的响应时间小于 1 秒。
抗水面杂波多级算法过滤逻辑:
雷达散射截面(RCS)与刚性实体特征互锁: 阳光波光与水花虽然有强烈的视觉光斑,但无法反射毫米波高频电磁波,其雷达 RCS 能量几乎为零。边缘一体机判定雷达无物理实体回波时,在底层直接对视觉光斑进行静默过滤。
点云深度赋能视觉像素: 雷达不仅提供目标的水平位置,更赋予图像像素真实的三维物理深度。系统能够瞬间计算出目标的实际几何外廓尺寸(长、宽、高),将掠过镜头的小鸟和水面漂浮碎屑彻底剔除。
连续运动学轨迹一致性校验: 真正的船舶通航具备平稳的航速与航向加速度约束;偶发性的浪花与水鸟运动具有高频突变性,边缘卡尔曼滤波模型在 5 帧以内即可将其判定为非威胁噪声。
忘平科技内河航道主动防撞预警系统,依托团队在工业机器视觉与雷达信号处理领域的长期沉淀,攻克了水面高杂波背景下的多维融合难题。海姆达尔桥梁边缘计算一体机搭载了高性能的硬件加速单元,在边缘侧能够以每秒 30 次的频次高速执行图像级点云融合计算。
系统依靠雷达的电磁穿透性锚定实体目标,再调用高清球机抓取船身特征细节,两者互为冗余、交叉校验。这套融合算法在实际内河繁忙航道部署后,将复杂光照、浓雾水汽与强顺风浪环境下的系统误报率大幅降低了 90% 以上,真正赋予了桥梁防撞系统在严苛工业环境下“看得准、不乱叫、不漏报”的硬核实战表现。
更多桥梁主动防撞预警系统相关资料请咨询客服获取,或者直接拨打电话:400-666-3302

